- Начальный
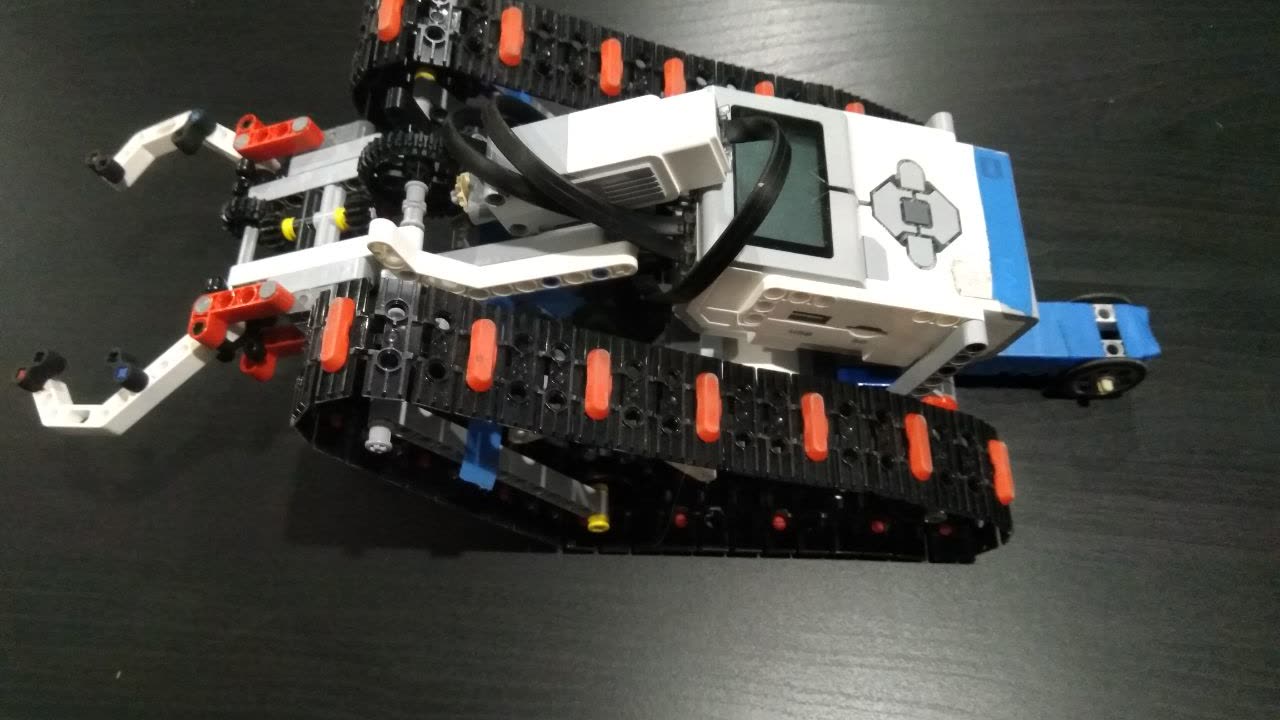
Вездеходный робот с захватом и дистанционным управлением
Робот собран на базе конструктора Lego MindStorms EV3. Размеры (Д×Ш×В) — 39×19×20. У него два больших мотора и один средний; средний мотор управляет захватом.
Робот собран на базе конструктора Lego MindStorms EV3. Размеры (Д×Ш×В) — 39×19×20. У него два больших мотора и один средний; средний мотор управляет захватом.
Начните вводить, чтобы искать курсы, проекты, планы уроков и видео.
Подбор курса
Несколько вопросов — и готова рекомендация.
Помощник Roboskills
Ответы основаны на материалах этого сайта и могут быть неточными. Проверяйте важное.